










현재 태그:robot arm
 2026년 로봇 팔과 체화형 AI를 위해 제조업체는 하모닉 조인트 모듈을 어떻게 업그레이드해야 할까요?로봇 시스템 업그레이드를 계획하는 엔지니어에게 적합한 조인트 모듈은 단일 사양만으로 결정되지 않습니다. 애플리케이션의 요구 사항을 충족하려면 EtherCAT 동기화, 출력측 위치 피드백, 실시간 토크 측정, 연속 토크 성능, 통합 안전 기능이 서로 연동되어야 합니다. 이러한 요소를 하나의 완전한 전기기계 시스템으로 평가하면 제조업체는 조인트 모듈의 선정, 통합 및 장기 성능에 대해 더 정확한 결정을 내릴 수 있습니다.
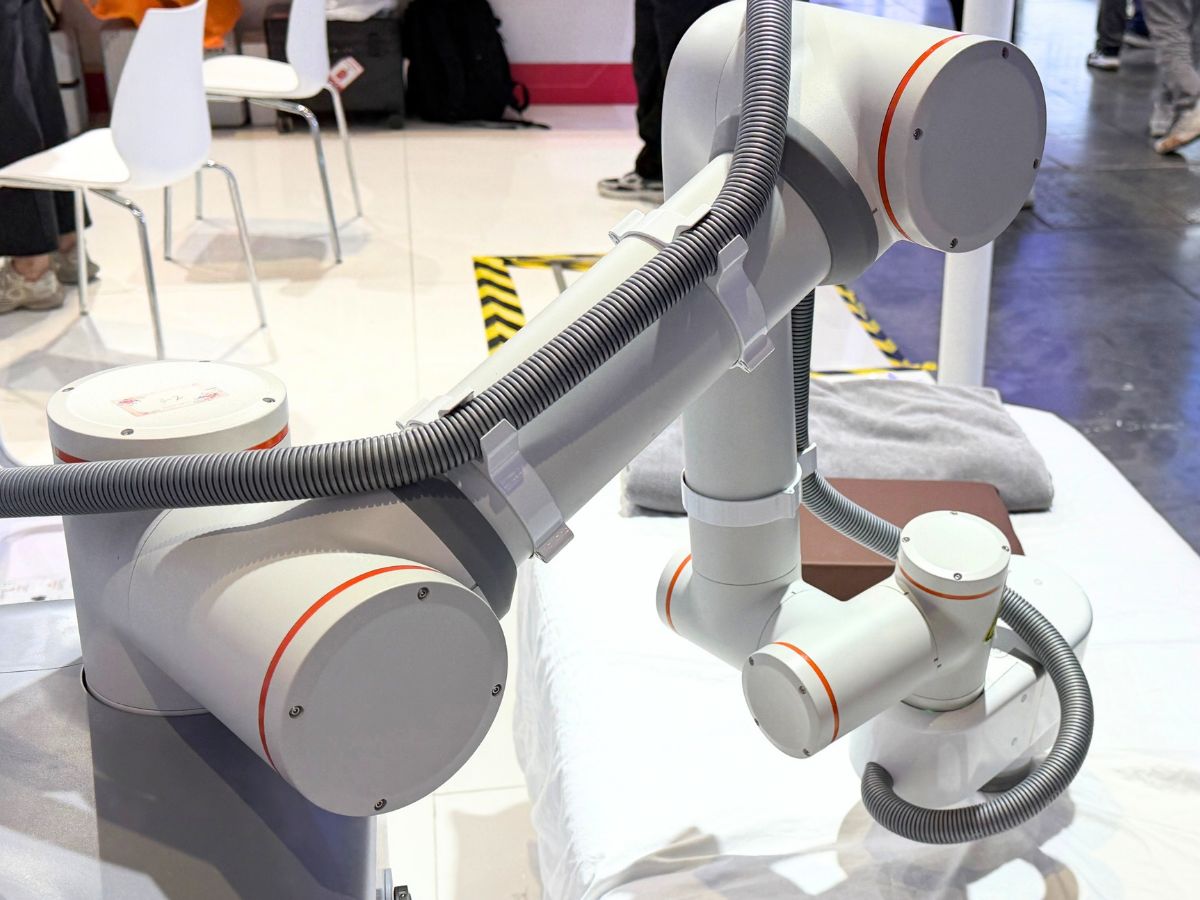
 병상용 물리치료 로봇에 힘 제어 조인트 모듈이 필요한 이유치료 로봇은 로봇 팔을 판매하는 것이 아니라 인체에 가해지는 힘을 제공하는 것입니다. 압력, 리듬, 깊이가 치료 처방이며, 위치 제어만으로는 이를 구현할 수 없습니다. 연조직은 유연하고 시간에 따라 변하기 때문에, 동일한 위치 명령을 내려도 근육과 뼈에 가해지는 접촉력은 몇 배까지 차이가 날 수 있습니다. 힘 제어 하모닉 조인트 모듈은 접촉력을 폐루프 제어 변수로 전환합니다. 이는 치료 용량의 반복성을 확보하고, 사람과의 접촉을 안전하게 유지하며, 치료사의 기술을 학습 가능하게 하는 유일한 방법입니다. 이 글에서는 병상용 치료 로봇의 현장 사진 한 장을 바탕으로 구성을 살펴보고, 힘 제어가 필수적인 다섯 가지 이유를 제시합니다. 또한 기준별로 HONPINE의 TCHL과 HAG 중 선택하는 기준을 정리하고, 프레임 크기를 결정하는 토크 센서 분해능 예산을 제시합니다.
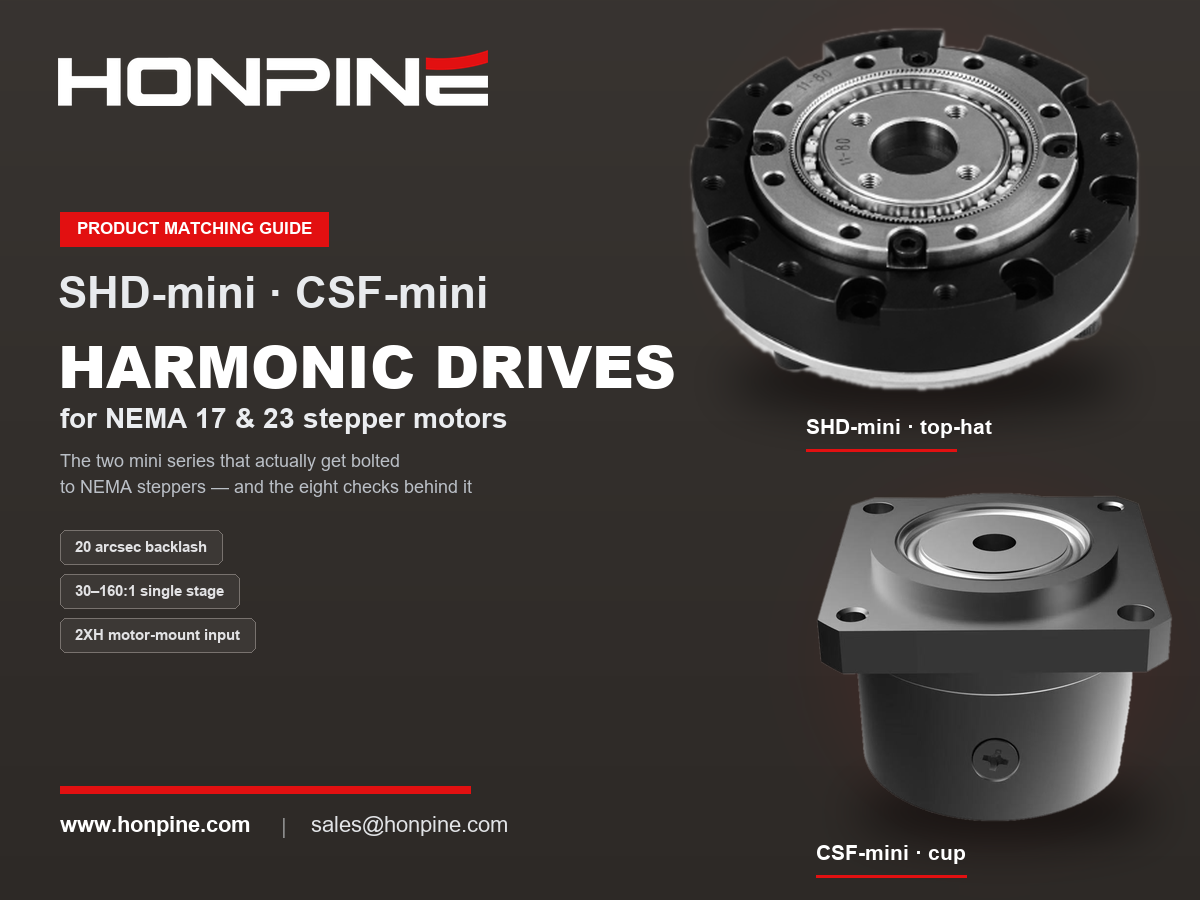
- NEMA 17 및 NEMA 23 하모닉 드라이브 매칭 가이드: 스테퍼 모터와 하모닉 감속기의 조합스테퍼 모터와 하모닉 드라이브를 조합하는 것은 비용을 절충하는 선택이 아닙니다. 스테퍼 모터의 약점인 큰 스텝 각도, 약 400 rpm을 넘으면 급격히 떨어지는 토크, 정밀한 동력 전달 장치의 부재는 하모닉 드라이브가 정확히 보완하는 부분입니다. 하모닉 드라이브는 작동점을 저속·고토크의 최적 구간으로 이동시키고, 1.8°의 스텝 각도를 초각 단위의 분해능으로 정밀화하며, 거의 제로에 가까운 백래시를 제공합니다. 이 가이드에서는 장착 인터페이스에서 NEMA 프레임 크기가 의미하는 바, NEMA 17 및 NEMA 23에 맞는 하모닉 프레임, 입력측 무부하 기동 토크처럼 가장 자주 놓치는 항목을 포함한 8가지 순차 점검 사항, 그리고 이 조합의 실제 약점인 무소음 고장을 설명합니다. HONPINE SHD 및 CSF 사양도 포함되어 있습니다.
- 서보 모터와 감속기는 왜 이상적인 조합일까요?서보 모터는 빠르고 정밀한 모션 제어를 제공하며, 감속기는 부하에 맞게 속도와 토크를 조정합니다. 이 가이드에서는 토크 증폭, 부하 관성의 모터축 환산값 감소, 더 세밀한 이론적 위치 분해능을 통해 서보 모터와 감속기가 어떻게 함께 작동하는지 설명합니다. 관성 매칭, 백래시, 비틀림 강성 및 감속비가 로봇 공학과 산업 자동화의 성능에 어떤 영향을 미치는지 알아보세요.


{item.title}
{item.description}




