










현재 태그:robotic arm
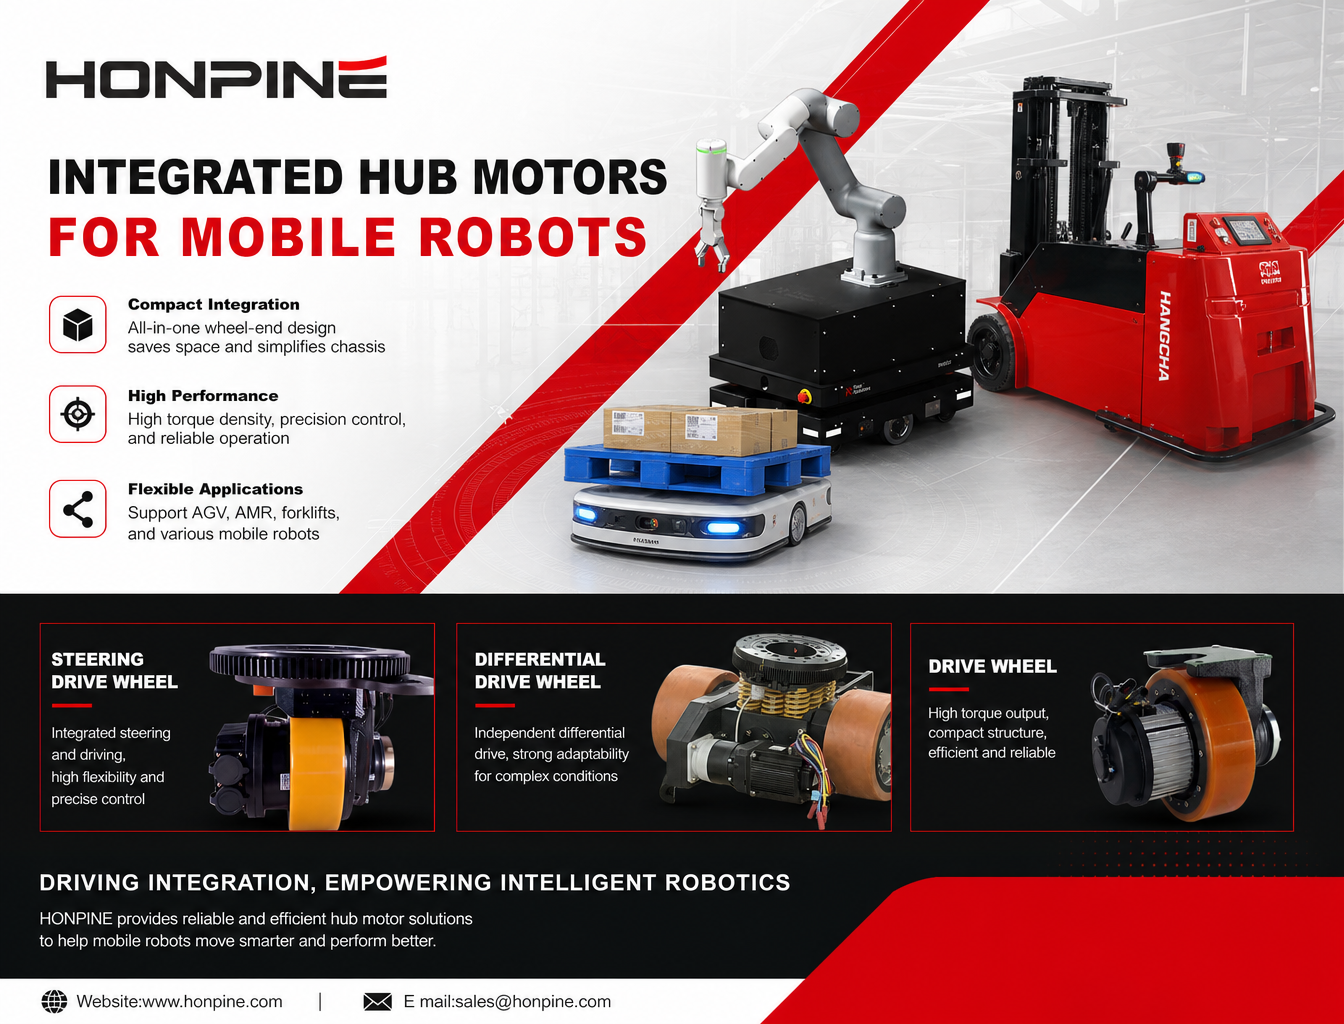
 왜 더 많은 로봇이 기존 구동 시스템에서 통합형 허브 서보 모터로 전환하고 있을까요?모바일 로봇이 자율 주행, 유연한 운용, 점점 더 복잡해지는 작업 환경에 대응하도록 발전하면서 기존의 분산형 구동 시스템은 새로운 과제에 직면하고 있습니다. 모터, 기어박스, 커플링 및 변속 부품을 각각 설치하면 섀시 구조가 복잡해지고 설치 공간이 제한될 수 있습니다. 이 때문에 더 많은 로봇 제조업체가 통합형 허브 서보 모터를 도입하고 있습니다. 주요 구동 부품을 휠 끝단의 소형 유닛 하나에 결합한 허브 모터는 구동 시스템 통합, 모션 제어 및 섀시 설계를 개선할 새로운 가능성을 제공합니다. 이 글에서는 모바일 로봇의 주요 성능 요구 사항을 살펴보고, 통합형 허브 모터의 장점을 설명하며, HONPINE의 구동 휠, 조향 구동 휠 및 차동 구동 휠이 다양한 AGV 및 AMR 적용 분야를 어떻게 지원하는지 알아봅니다.
- 2026년 로봇 팔과 체화형 AI를 위해 제조업체는 하모닉 조인트 모듈을 어떻게 업그레이드해야 할까요?로봇 시스템 업그레이드를 계획하는 엔지니어에게 적합한 조인트 모듈은 단일 사양만으로 결정되지 않습니다. 애플리케이션의 요구 사항을 충족하려면 EtherCAT 동기화, 출력측 위치 피드백, 실시간 토크 측정, 연속 토크 성능, 통합 안전 기능이 서로 연동되어야 합니다. 이러한 요소를 하나의 완전한 전기기계 시스템으로 평가하면 제조업체는 조인트 모듈의 선정, 통합 및 장기 성능에 대해 더 정확한 결정을 내릴 수 있습니다.
 협동로봇용 T형 또는 직선형 하모닉 관절 모듈, 어떤 것을 선택해야 할까요?콤팩트하고 고성능인 협동로봇을 설계할 때는 적합한 하모닉 관절 모듈을 선택하는 것이 중요합니다. TCHL 직선형과 HTS T형 하모닉 관절 모듈 중 어떤 것을 사용해야 할까요? 두 구성 모두 정밀한 로봇 동작을 구현할 수 있지만, 출력 플랜지의 형상이 달라 설치 공간, 링크 연결, 케이블 배선 및 기계적 통합에 영향을 줍니다. 이 가이드에서는 HONPINE의 기술 이사인 Theodore Li가 두 설계의 주요 차이점과 장단점, 그리고 협동로봇 암에 가장 적합한 구성을 선택하는 방법을 설명합니다.
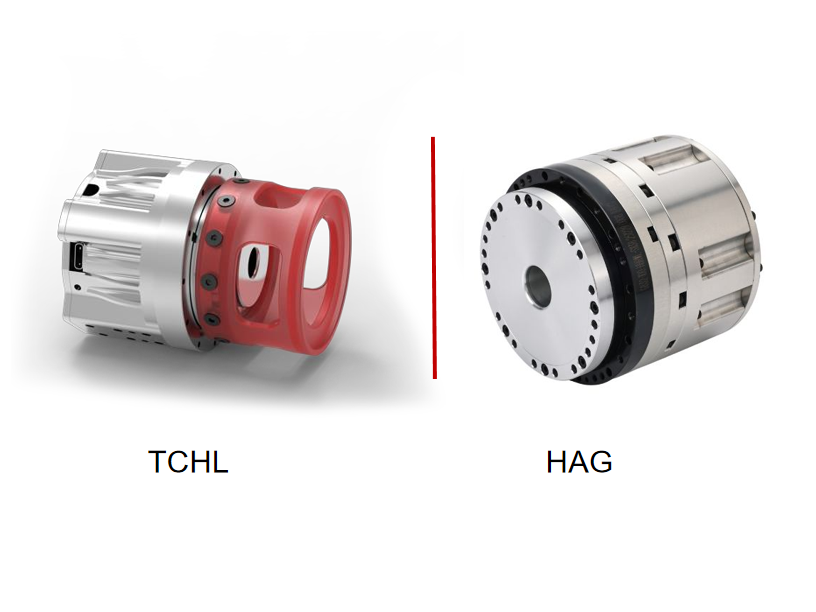
- 힘 제어 하모닉 관절 액추에이터 선택 방법: HONPINE TCHL과 HAG 심층 비교적합한 힘 제어 하모닉 관절 액추에이터를 선택할 때는 토크와 치수만 비교해서는 충분하지 않습니다. 토크 센서 사양, 엔코더 피드백, 통신 프로토콜, 기능 안전, 중공축 크기는 모두 시스템 통합과 제어 성능에 영향을 줄 수 있습니다. 이 가이드에서는 HONPINE 기술 디렉터가 TCHL과 HAG 하모닉 관절 액추에이터 시리즈를 비교해 주요 차이점을 설명하고, 휴머노이드 로봇, 협동 매니퓰레이터, 정밀 조립, 연마 및 기타 힘 제어 애플리케이션을 위한 실용적인 선정 기준을 제시합니다.



{item.title}
{item.description}




